

本月開源。

智東西11月16日報導,今日,華為雲推出其首款昇騰原生具身世界模型CloudRobo-WM1.2,並宣佈於11月30日正式開放WM1.2模型權重、推理後訓練程式碼及預訓練最佳實踐。
該模型採用共享世界模型骨幹網路實現預測增強的世界表徵,基於世界模型原生DualAct架構實現世界模型原生動作生成,在RoboTwin 2.0、LiberoPro 2.0評測中均位列第一。


現場,華為雲展示了基於CloudRobo-WM1.2的機器人完成工業級搬運連續作業、軸承毛刺清潔等真實工業場景實驗,以及在無人零售場景中完成了物品上架、禮物入櫃等收納任務。

會上,華為雲透露:“華為昇騰雲在具身智能市場格局中國第一,已有80%的中國具身智能企業選擇昇騰雲,重點高校基本實現全覆蓋。”這裡的“格局第一”應該是企業自身統計口徑下的生態滲透率、客戶覆蓋度國內第一,不是第三方機構營收口徑。
同時,華為雲宣佈與環衛裝備龍頭企業福龍馬集團聯合研製的智能清掃機器人已啟動預售。
01. 直面五大挑戰 華為用五項技術給機器人“補腦”
華為雲具身產品線總裁/具身智能Lab主任吳小東透露,其團隊一直在行業大模型、商專車的自動駕駛、具身智能行業嘗試落地,看到了很多挑戰:比如傳統視覺表徵一遮擋就“半瞎”,一換視角就“懵”,一動起來就變“傻”,在複雜開放環境中的成功率會明顯下降。

整體來說,具身智能正從實驗室走向真實物理世界,面臨多模態物理理解困難、世界認知與動作生成的耦合難、異構資料難以規模化利用、跨機器人本體泛化難、即時推理算力成本高等多重挑戰。
面對這些挑戰,華為雲基於在AI與智能駕駛領域的工程化實踐,推出CloudRobo-WM1.2世界模型與CloudRobo開發平台,試圖打造具身智能的“矽基黑土地”。
CloudRobo-WM1.2圍繞具身智能核心挑戰,建構了以下五大核心技術能力:
1、PPA(Perceive-Predict-Act)多模態世界表徵架構:模型不僅識別物體,還能預判物理互動結果。它融合RGB視訊、語義特徵、深度與點雲,引入未來多模態預測監督。
吳小東談道,統一表徵建模的目標,是讓機器人從“看得清一張圖片”到“能看懂一部4K電影”,更好理解物理世界。例如,機器人看到一個杯子,不僅知道它是什麼、在那裡,還能預判推它下一步會怎樣運動、是否會傾倒。

2、多粒度監督資料自適應預訓練框架:就好像畫漫畫不需要畫出完整的劉德華,只需要體現他的特點即可辨識。CloudRobo-WM1.2根據資料實際具備的有效資訊組織監督,避免有價值資料因局部缺失被丟棄,釋放異構資料Scaling潛力。動作標註缺少、部分維度無效、深度缺失及相機視角不完整等資料都可被相容。
吳小東談道,動態監督機制要讓模型“既能吃粗糠,又能吃細糧”,把動作缺標註、維度無效、深度缺失的資料聯合監督,最大化資料價值。
3、世界模型原生DualAct(Dual-path Unified Expert Training)架構:“同一個懂世界的大腦,兩種動作生成路徑”。類似人有不經過大腦皮層的直接控制(膝跳反射),快速高效直接,也有經過學習之後在生活中建立的條件反射(談虎色變)。世界模型直接輸出高精度動作,實現原生機器人動作控制;基於MOT架構,動作專家也可實現直接高效動作輸出。雙通道動作架構設計,可以支援開發者靈活定義動作專家尺寸,提高後訓練效率。
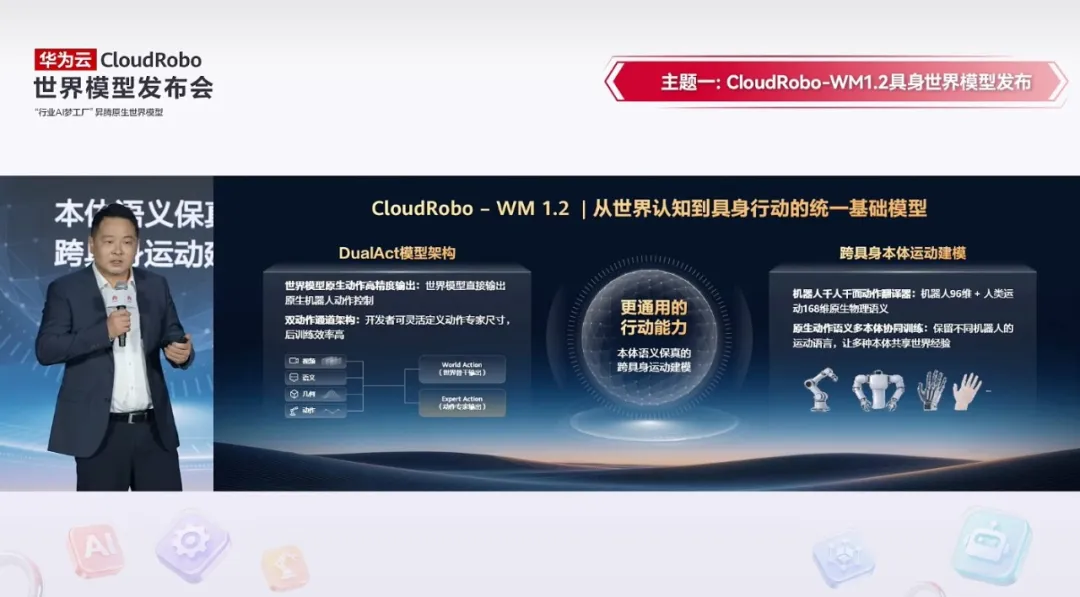
4、本體語義保真跨具身運動建模:相當於為單臂、雙臂、輪式等各種形態機器人提供統一動作翻譯器,多本體差異化可以統一語義。
吳小東提到,多本體不能簡單把維度串起來,否則會丟失“千人千面”的差異;團隊構造機器人翻譯器,把96維機器人和168維人類運動原生語義聯合訓練,共享運動語言並復用人的運動經驗。
5、World/Expert Action,Joint/Action-only四種可按需組合的彈性推理模式:像點菜一樣,豐儉由人,按需匹配客戶算力資源和推理時延。其支援Joint(輸出未來世界+高精度動作)、Action-only(只輸出動作)兩類輸出目標,以及World Action(偏重高精度輸出)、Expert Action(偏重快速高效)兩種輸出頭,形成四種可組合的推理模式。客戶可以根據算力、時延要求靈活組合。

總的來說,五項核心技術共同支撐CloudRobo-WM1.2在世界建模、動作生成、資料規模化學習和工程部署方面的持續演進,為具身智能從模型研究走向複雜物理場景應用提供技術基礎。
02. 模型三層+雲三層:華為雲搭起具身智能“全端底座”
沿著五大技術特點繼續深挖,CloudRobo-WM1.2技術架構分為三層:
第一層,具身原生多模態PPA模型架構:預測增強世界理解+原生雙路徑動作,統一建模世界理解與動作生成。
第二層,具身資料Scaling體系:有效監督彈性預訓練+本體語義保真跨具身運動建模,解決非完備資料利用與異構本體協同。
第三層,世界模型工程化推理:四模式彈性推理,適配預測與動作生成的多場景需求及計算效率。
同時,華為雲打造了基於雲原生的全端具身技術端到端昇騰雲端運算平台,分為以下三層:
算力基礎設施:面向多模態與物理模擬的異構計算架構,異構算力融合、超節點互聯,通過上下文平行、參數分片、啟動重計算等技術應對視訊長序列訓練。
算網數存:圍繞具身任務的資料流與計算流協同最佳化,PB級多模態資料統一記憶體與檢索,面向具身RL的計算與通訊聯合調度,提升推理時延穩定性。
AI框架:昇騰原生多模態與具身強化學習加速,RLinf v0.4昇騰NPU支援大幅增強,實現最高2.78倍吞吐提升。

吳小東談道,團隊與清華大學於超團隊聯合把RLinf強化學習框架上到平台,推理效率與模型訓練吞吐率提升2~3倍。
03. 六大工程能力 打通具身智能落地“最後一公里”
世界模型從誕生到最終落地真實世界還有很長的距離,吳小東談道,華為雲打造了端到端工具鏈,讓開發者能在平台上簡單開發自己的模型和應用。

從模型推理到真實物理作業,CloudRobo凝練六大工程能力,支撐具身智能從實驗室走向千行百業規模化落地:
1、模擬使能行業冷啟動:高保真物理模擬、極端工況合成、Real2Sim2Real遷移,降低真機資料採集成本。
2、雲原生訓模型:昇騰多模態訓練與強化學習原生加速、彈性算力調度、WAM/VLA/VLN統一開發工具鏈。
3、星閃鴻蒙生態整合:高並行R2C閘道器支援1K+本體並行保活,GB級模型分鐘級熱更新。
4、R2C跨本體快適配:小時級接入,統一多本體資料與動作介面,實現模型能力跨機器人復用。
5、持續學習進化RSI架構:打通作業資料回流、獎勵評估、真機強化學習與策略迭代閉環。
6、安全可靠運行:風險感知、自主恢復、任務編排、端邊雲協同,保障具身智能安全底線。

吳小東提到,華為雲圍繞具身智能建構“技術深耕+開放賦能+生態共建”三位一體戰略:持續投入核心技術推動模型迭代升級,依託昇騰雲算力全面開放模型與工具鏈賦能產業夥伴,匯聚生態優勢共建行業解決方案,加速具身智能在千行百業的規模化落地。

04. 結語:世界模型競賽升溫 機器人開始學會想與做
從全球來看,具身世界模型正從單純的環境預測走向預測與動作生成一體化。不同技術路線都在回答如何讓機器人真正理解物理規律,並將理解轉化為可執行的動作。
華為雲此次的差異化佈局,在於將世界模型與昇騰算力、資料工具鏈、模擬訓練和機器人部署平台打通,並通過開放權重吸引產業夥伴。
接下來,行業競爭將不只看榜單排名,更要看跨本體泛化、真實場景成功率和部署成本,誰能率先跑通從模型能力到規模化交付的閉環,誰才真正握住產業化主動權。 (智東西)