
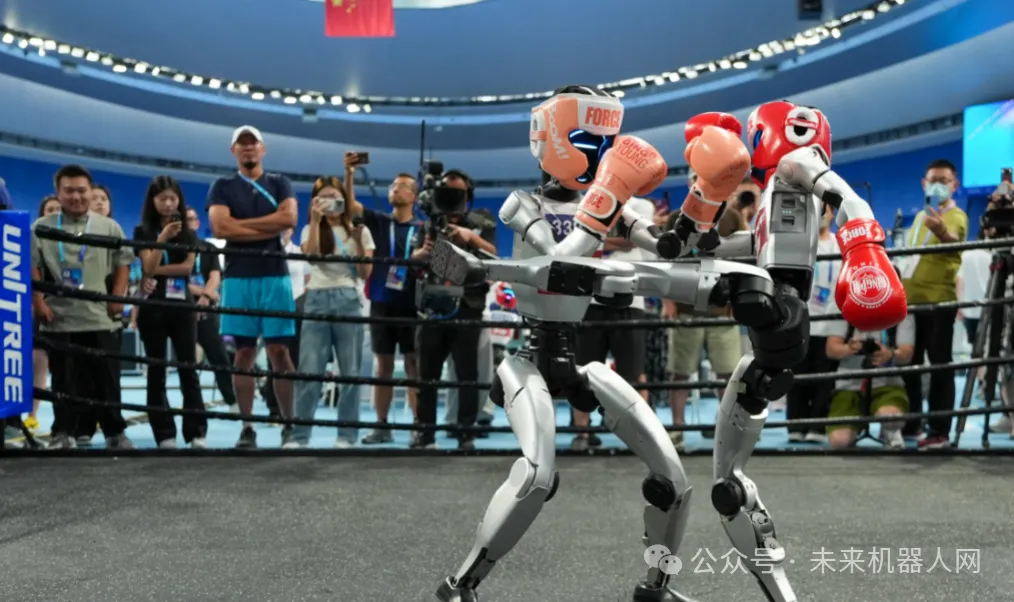
宇樹剛剛放出視訊,宇樹 G1 人形機器人站上拳擊擂台,和人類對手展開搏擊對抗。全程沒有遙控器操控、沒有人為即時干預,也不是提前錄好的固定動作指令碼,機器人依靠機載世界模型,自己看、自己預判、自己出拳躲閃。
很多人還記得過去機器人格鬥的名場面:擂台之上打得熱鬧,後台卻有操作員握著手把,每一拳、每一步都是人手動下達指令;就算不用手把,也是把一套招式提前寫處理程序序,對手一旦改變進攻節奏,機器人就容易亂套、動作直接崩盤。
而這一次演示,宇樹拿出自研 UnifoLM‑X2‑1.0 世界‑動作大模型,機器人依靠機載視覺感知擂台環境,在內部推演對手下一步進攻軌跡,即時生成出拳、後撤、格擋、反擊全套戰術,挨拳被衝擊失衡之後,還能毫秒級調整全身姿態重新站穩,完成真實物理世界裡的強動態對抗。
看熱鬧只看到機器人打拳擊,但內行都清楚:拳擊擂台,是人形機器人最殘酷的壓力測試場。
擂台之下,藏著具身 AI 的三大硬核考題
搏擊場景和機器人走兩步、搬箱子完全不是一個難度等級,每一項都是行業卡了很久的技術難關。
第一,環境完全不可預測,拒絕劇本化。
對手出拳角度、力度、進攻時機全部隨機,不存在預設指令碼。機器人不能只被動看見畫面,還要靠世界模型在機器內部搭建物理世界虛擬副本,提前推演碰撞、衝擊、重心偏移之後會發生什麼,再輸出全身運動指令,做到 “預判對手,再做出反應”。過去大量世界模型成果只跑在模擬模擬器,很難落地真機,這次是把模擬裡的預測能力搬到現實擂台。
第二,強外力衝擊下,動態平衡不能崩。
挨拳瞬間,整台機器人重心會被外力直接打破。幾十台關節電機需要同步運算,一邊要防守反擊,一邊要修正姿態,稍有延遲就直接倒地。考驗的不只是 AI 大模型的思考,更是大模型決策和底層運動控制、力感測硬體之間的毫秒級協同。光會 “想” 不行,還得能快速把想法變成身體動作。
第三,決策與執行深度耦合,拒絕腦身份離。
很多大模型擅長文字推理,但是落到物理硬體上就嚴重滯後,思考快、動作慢。本次演示證明,世界模型輸出戰術之後,可以直接驅動本體硬體完成連續高動態動作,打通 “感知 — 預測 — 決策 — 運動執行” 完整鏈路,不再是大腦和身體兩張皮。
當然我們也要客觀理性看待:現階段距離人類拳擊手還有不小差距,反應速度、戰術豐富度仍有提升空間。但它跨過一道標誌性門檻:從 “人指揮機器做動作”,走向機器自主觀察、自主推演、自主完成物理互動。
從表演秀到產業訊號:為什麼自主拳擊值得重視?
不少網友調侃,打拳擊又不能幹活,有什麼實際用處?
拳擊本身是測試載體,不是最終商用場景。擂台就相當於人形機器人的 “極限壓力實驗室”。 如果一台機器人,可以處理未知對手、突發撞擊、動態變化的複雜環境,那這套技術能力可以平移到更多現實場景:工廠裡面對無序物料的作業、家庭裡應對雜亂家居環境、面對意外外力擾動也不會直接當機。
此前宇樹的格鬥展示,更多是動作復現、人為遙控,用來展示硬體運動性能;而這一輪迭代,核心升級在 “大腦”,世界‑動作大模型真正成為本體的指揮中樞。
放到全球賽道來看,海外不少團隊的世界模型依舊停留在模擬環境;中國很多人形機器人還停留在復刻預設動作。宇樹這次真機對抗演示,代表中國國產具身智能已經從單純堆硬體扭矩,轉向硬體 + 世界模型雙向突破。
演示亮眼,但從擂台演示走向大規模商業化落地,依然橫亙幾座大山。
第一,端側算力成本問題。世界模型即時推理會消耗不小算力,如果每一台量產機器人都需要高配機載算力,整機成本很難下探。未來如何做模型輕量化,降低硬體門檻,是量產必須解決的命題。
第二,場景泛化能力待驗證。拳擊屬於邊界相對可控的單一對抗場景。離開擂台,面對家庭雜物、工廠雜亂工位,遇到陌生物體、不可預知的干擾,世界模型能不能依舊穩定工作,還需要海量真實場景實測驗證。能打好拳,不等於立刻能幹好千家萬戶的活。
第三,安全與倫理約束。具備自主進攻、力量輸出能力的人形機器人,一旦走入社會場景,誤判帶來的風險不可忽視。技術突破之後,配套的安全控制、邊界約束機制同樣需要跟上。
很長一段時間,人形機器人行業的現狀是:硬體身體越來越強,AI 大腦卻跟不上身體的能力。電機扭矩、自由度、奔跑跳躍,硬體指標持續刷新,但大多還是依靠人寫程序、人遙控,缺少真正物理世界的自主決策能力。
這一次無遙控器自主拳擊演示,最大意義不在於機器人拳打得有多好,而是證明:世界模型不再只是論文裡面的概念,已經可以驅動實體機器人,去應對充滿不確定性的真實物理世界。
科幻裡那種可以感知、預判、自主處理意外的人形機器人,離我們又近了一步。(未來機器人網)