
一家人形機器人工廠,什麼時候開始不只是生產機器人,還能讓新生產的機器人參與下一輪製造?
Figure AI 在2026年9月17日公開的三份專利,把這個問題拆成了一套具體的工程流程:零部件怎樣平行生產,整機怎樣逐層驗證,新機器人怎樣獲得“上崗資格”,以及它參與製造下一台機器人之後,質量責任怎樣繼續追蹤。
真正關鍵的不是“機器人製造機器人”這句話,而是它從成品變成製造資源時,背後必須補齊的驗證、調度和追溯機制。
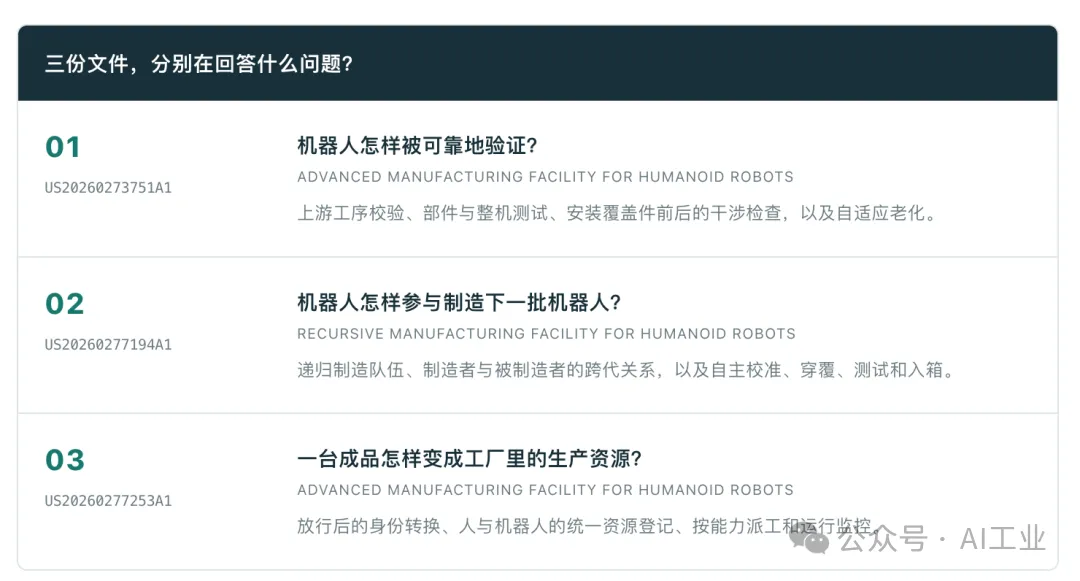
01. 先拆開長流水線:讓模組平行製造
理解這套方案,可以先看工廠佈局,而不是先看機器人會做什麼動作。
製造設施被組織成多個平行的生產區:執行器、手指、拇指、觸覺元件、頭部、軀幹、四肢、電池,以及整機偵錯和返工。各區域先完成自己的裝配與驗證,再向更高一級的總成匯合。
生產架構:不必讓一台機器人從頭到尾沿著一條固定長線等待所有工序,而是把製造任務拆成可獨立推進的模組,再進行整合。
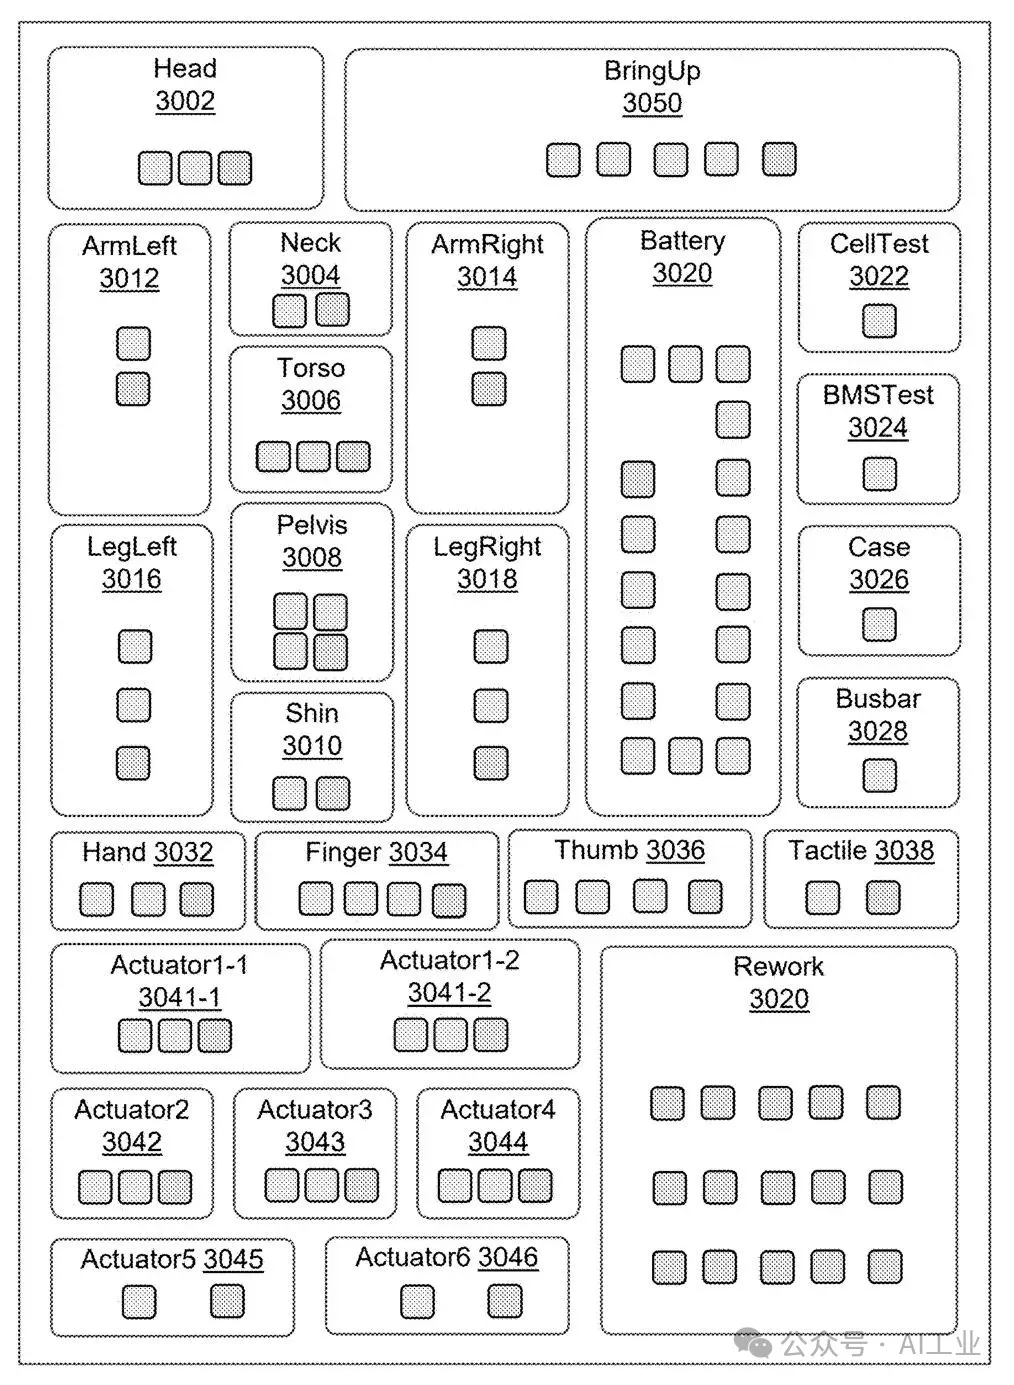
不過,模組拆開以後,新的問題隨之出現:執行器做快了,手部沒有跟上怎麼辦?某個測試區堆積,其他區域是否也要跟著停?
生產區域之外,方案還讓 MES——製造執行系統——跟蹤各區域的生產狀態、工序間緩衝數量和裝置可用性,再據此調整物料去向。材料可通過自動導引車、輸送系統、吊運機構或人工推車轉運,具體方式取決於部件的重量與脆弱程度。
平行製造解決的是“可以同時做”,MES 要解決的則是“什麼時候做、往哪裡送、什麼時候允許匯合”。
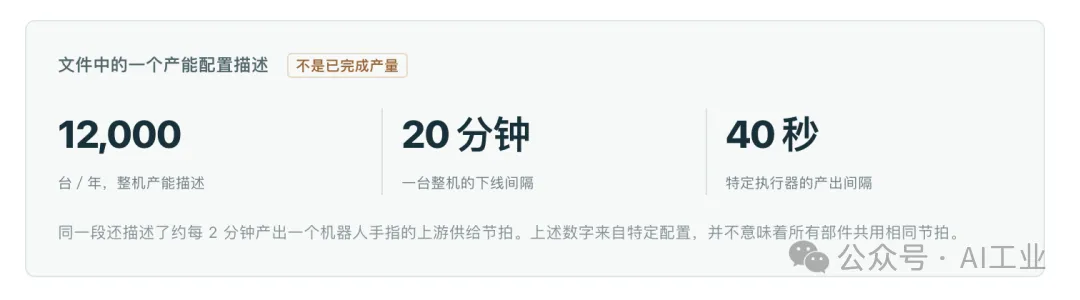
同一段還描述了約每 2 分鐘產出一個機器人手指的上游供給節拍。上述數字來自特定組態,並不意味著所有部件共用相同節拍。
02. 裝起來不算完成:質量驗證必須分層
模組化生產還有一個直接好處:問題可以在部件進入更複雜的總成之前暴露出來。
執行器測試不是只看“能不能轉”。測試台用於檢查扭矩、轉速、功率效率、編碼器訊號等性能;手部也不是一次組裝完再統一驗收,而是先驗證拇指等模組,再驗證整隻手的運動和抓握。
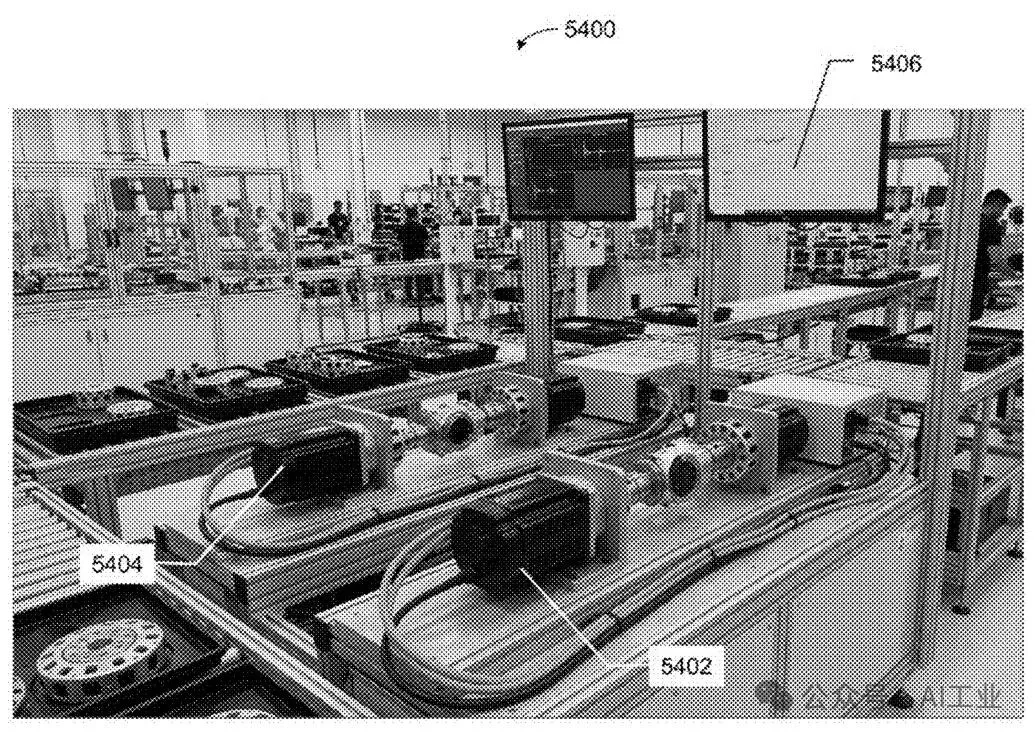
MES 在這裡不僅是記分員,還是流程門禁。測試開始前,要確認上游工藝條件已經滿足;未滿足時,系統阻止測試啟動,並提示缺失條件。部件測試通過以後,才能按規定進入整合,隨後再進行部件協同工作的整機級驗證。
這套邏輯承認了一個容易被忽略的事實:每個零件單獨合格,不代表裝成一台機器人後仍然合格。
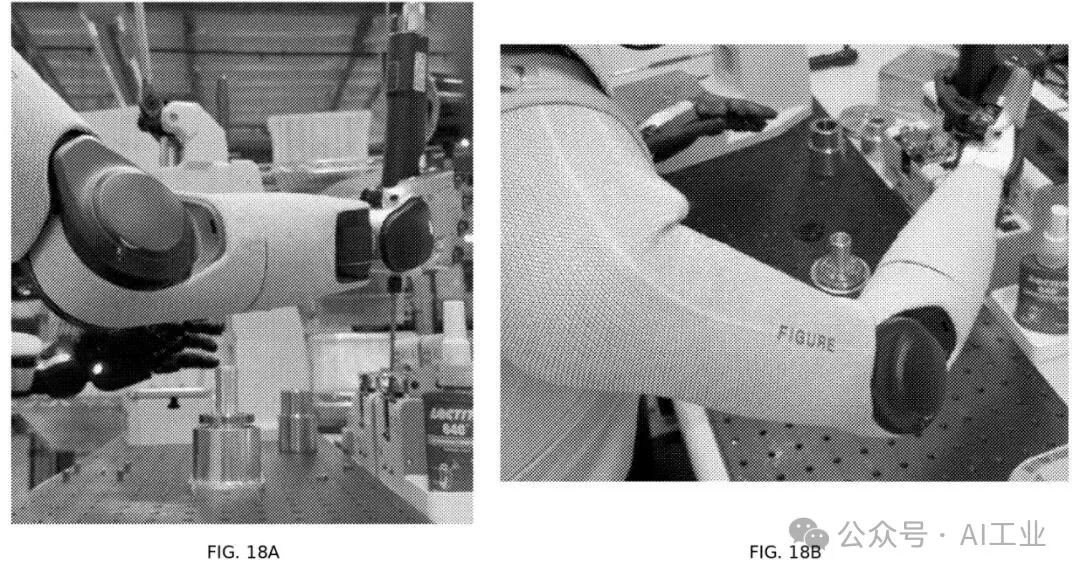
其中一個具體場景是安裝覆蓋件或外罩。系統先記錄關節的運行基線,再裝上鄰近關節的覆蓋件,讓關節運動,比較安裝前後的電機電流、編碼器速度或相關感測器訊號。如果差異超過閾值,就提示返工,並把前後資料留在同一台機器人的製造記錄裡。
柔性外覆材料還可能帶來摩擦、張力和局部發熱。這也說明,最後加上的“外衣”不是製造流程之外的裝飾,它也可能改變已經測好的機械系統。
這個細節解釋了為什麼人形機器人的質量控制不能只停留在零部件出廠檢驗:整合過程本身,也必須成為被測量、被比較、被追溯的對象。
03. 老化不只看時長,校準也可以“看自己”
1. 老化結束的依據,從計時轉向性能穩定
在執行器老化測試上,採用自適應方案:執行器重複運行扭矩與速度循環,系統持續監測峰值扭矩、扭矩波動、齒槽轉矩、溫升速率以及編碼器訊號質量等指標。
系統對最近若幹個循環計算穩定性指標,例如變異係數。當被監測參數滿足各自的收斂條件時,才結束老化。測試還設有可組態的最短與最長時限;若發現溫升持續惡化或訊號逐漸退化,則可提前以失敗狀態結束。
它不是“越早結束越好”,而是讓測試時長服從這一個執行器的實際表現。最終穩定值、測試總時長和結束時的穩定性指標,都要進入該部件的數字記錄,隨後與它被裝入的整機建立關聯。
2. 機器人既是被測對象,也能成為測量工具
整機校準部分更有意思。檔案描述將機器人懸吊、使雙腳離地,再讓它抬手或抬腿,用機載視覺觀察自己的手、腳等特徵。系統比較視覺測得的位置與運動學模型預測的位置,求出關節偏置和坐標對齊修正。
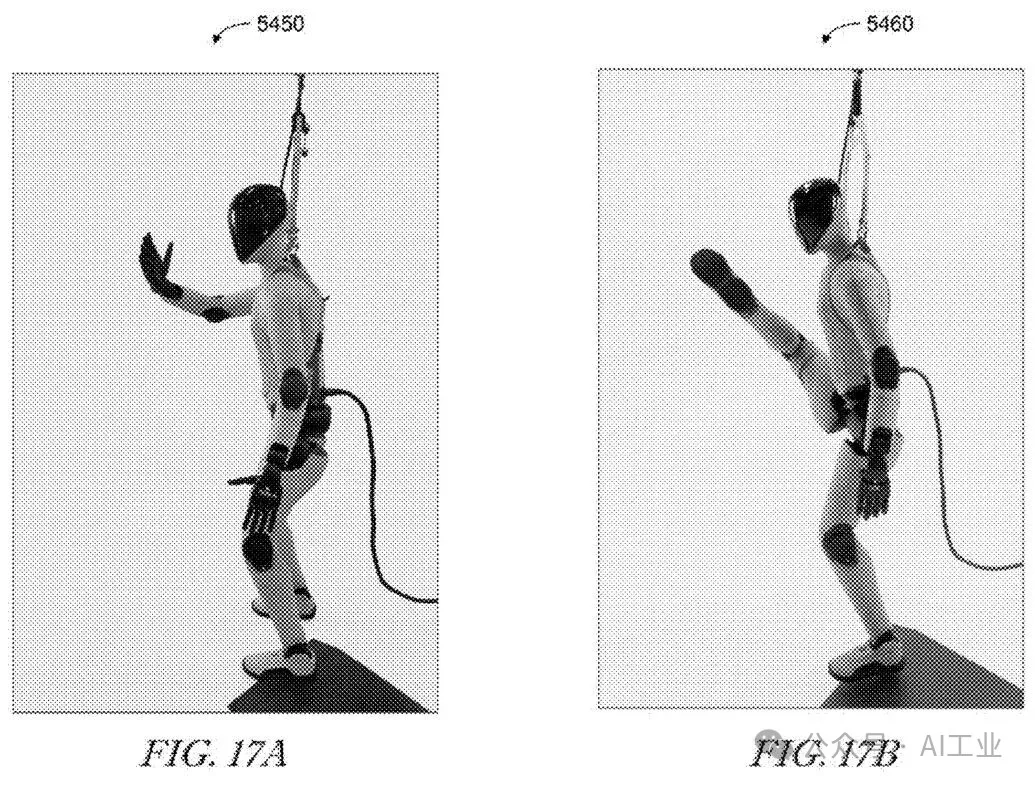
這些修正量既保存在機器人本體,也回傳到 MES。這樣,校準結果就不再是一份孤立的出廠檔案,而能繼續與上游裝配參數關聯。
方案還提出多台機器人互相觀察、聯合校準的實施方式。但這不能被概括為“徹底不需要外部測量裝置”:同時保留了外部動捕或雷射跟蹤等補充、替代路徑。
更穩妥的理解是,Figure 在嘗試把機器人自帶的感知能力接入製造驗證,減少部分工序對獨立測量基礎設施的依賴。至於具體精度和節拍能達到多少,仍需要對應工況下的測試資料,而不能由方案描述直接推出。
04. 從“成品”到“同事”:MES 給機器人什麼資格?
製造和驗證解決之後,才輪到“機器人製造機器人”的核心問題:這台剛出廠的機器人,憑什麼被派到生產線上?
獨立權利要求給出了明確步驟:機器人滿足放行條件後,MES 執行一次狀態轉換,把它從“被製造的產品”重新歸類為“在用製造資源”,登記進一個同時包含人類工人的資源名冊,再根據能力資訊選擇任務、派往指定位置,並監控執行表現。
新機器人並不是一旦會走路,就自動獲得所有工位的工作權限。它需要有經過驗證的能力記錄。
能力檔案包括:哪些任務做過驗證,平均節拍是多少,首次通過率如何,可以連續工作多久,能熟練使用哪些工具。派工還要考慮當前位置、電池荷電狀態、熱狀態,以及距上次維護或重新校準的時間。
這與給機器人傳送一句“去把零件裝好”,有本質區別。工廠需要的是特定版本的機器人,在特定狀態下,有資格用特定工具執行特定工序。
VLA——視覺—語言—動作模型——負責把指令和現場感知轉化為物理操作。MES 則負責放行條件、工單、工藝要求、資源狀態和結果記錄。兩者配合,而不是用一個模型替代整套生產管理。
當機器人出現節拍拉長、放置精度下降或健康檢查失敗等情況時,系統可以生成維護工單,並把待執行任務轉派給人或另一台機器人。這表示,在同一套管理邏輯裡,機器人既是生產裝置,也是一種需要持續考核與維護的作業資源。
“上崗”不是一個永久標籤,而是一種要靠運行資料持續維持的資格。
05. 遞迴製造最難的記錄:到底是誰造了誰?
傳統製造記錄主要回答“這台機器用了哪些零件、經過哪些工序”。當機器人開始參與製造機器人,還要加上另一個問題:執行這道工序的機器人,本身又是怎樣製造出來的?
方案要求保存每台成品的部件標識、製造資料,以及每道製造操作的執行者身份。如果執行者也是本工廠製造的機器人,其身份要指向它自己的製造記錄,由此形成多代關聯的製造譜系。
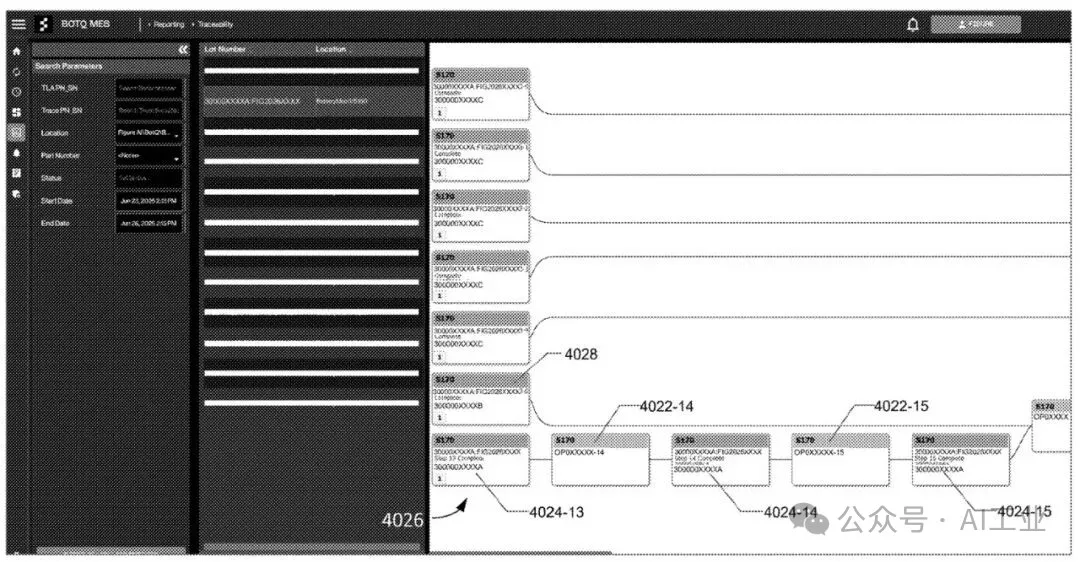
用一個說明性例子理解:機器人 R0 參與裝配 R1,R1 驗證通過後,又參與裝配 R2。這裡的 R0、R1、R2 隻是解釋關係的代號,不是檔案報告的真實生產批次。
如果之後發現 R1 的某項製造操作存在缺陷,系統需要能夠沿著關係圖,尋找由它參與製造的產品,以及這些產品隨後參與製造的其他產品,並實施質量暫緩放行或進一步檢查。
這不是把“有親緣關係”直接判成“都有缺陷”,而是建立可以界定影響範圍的質量控制路徑。否則,遞迴擴大的可能不只是製造能力,也可能是尚未被發現的製造偏差。
同一套記錄還能支援另一個方向的追查:一台已經部署的機器人出現異常,系統可以回看它的裝配參數、測試結果、執行相關工序的機器人,以及這些執行者的製造歷史,再決定是否調整工藝、任務分配或模型訓練。
跨代學習和新舊版本相容也在方案中有所體現:把製造過程產生的資料用於後續機器人模型,同時維護不同硬體、軟體版本與任務、工具和工裝的匹配關係。這是方案提出的改進路徑,而不是“每製造一代就必然更聰明”的實驗證明。
所以,本文所說的“遞迴製造”,是通過驗證的機器人參與後續機器人製造,並保留跨代製造關係。它不是機器人脫離現有工廠、供應鏈和物料體系,從原材料開始無限複製自己。
06. 最後幾道工序,也交給機器人自己完成
自動化還延伸到一個容易被低估的環節:整機裝配完成之後,如何成為可以交付的產品。
FIG. 7 描繪的後段流程,從整機末端驗證開始,依次進入自主轉場、柔性覆蓋物安裝、再次轉場、老化測試和裝箱運輸。這裡的 EOL 指產線末端測試,不是產品報廢。
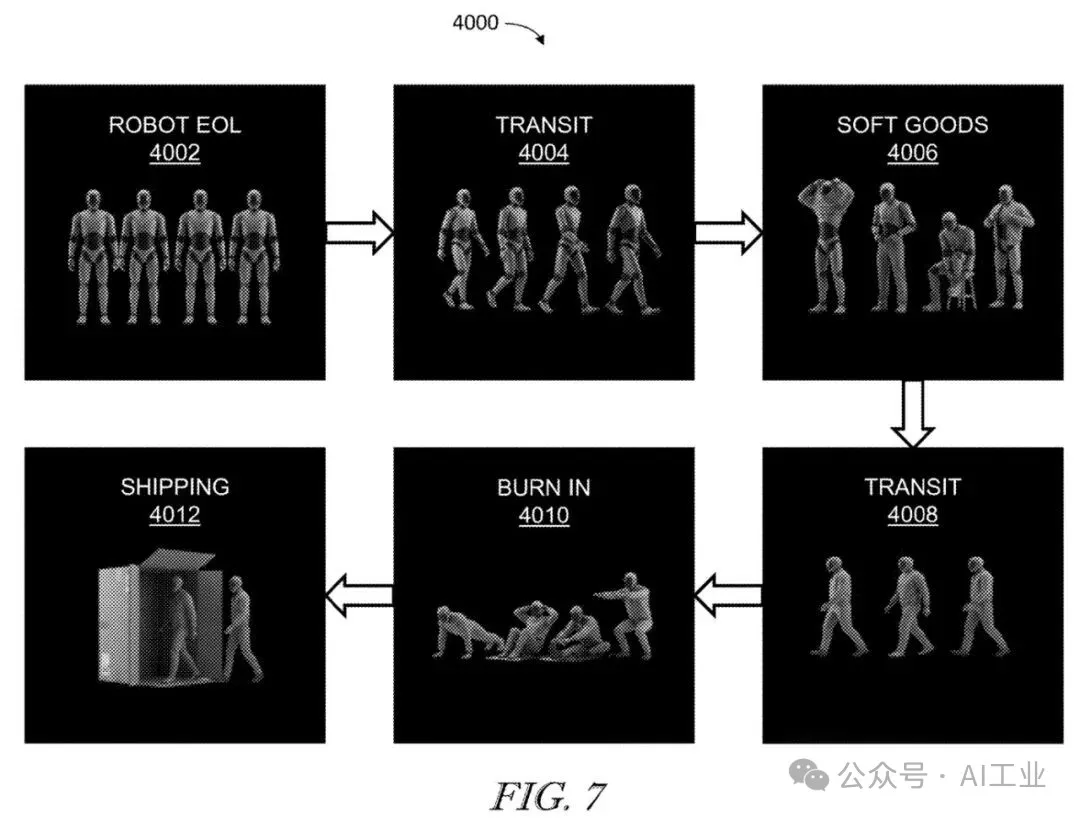
第一項變化是自主轉場。機器人完成相應初始化與校準後,利用自身動力和感知前往下一工位,而不只是繼續充當輸送裝置上的被搬運對象。
第二項是安裝柔性覆蓋物。這比拿起一個剛性零件複雜:織物、保護套或外皮會下垂、折疊、拉伸,形狀還會隨接觸和摩擦變化。模型將穿覆步驟分解,並結合視覺與觸覺,調整雙臂運動、抓握力和材料張力;每一步的成功、失敗、耗時與異常都要記錄。
第三項是主動進行整機老化。機器人執行平衡、行走、跑動等動態動作,系統持續採集關節、電機和熱管理相關資料。這一流程用於出廠前的系統驗證,而不是把“會跑起來”單獨當成製造合格證明。
第四項是進入運輸包裝。機器人感知箱體內部幾何和支撐位置,計算目標姿態與無碰撞路徑,讓身體進入規定位置。後續檢查還包括姿態、接觸和支撐是否符合要求,並把結果寫入製造記錄。
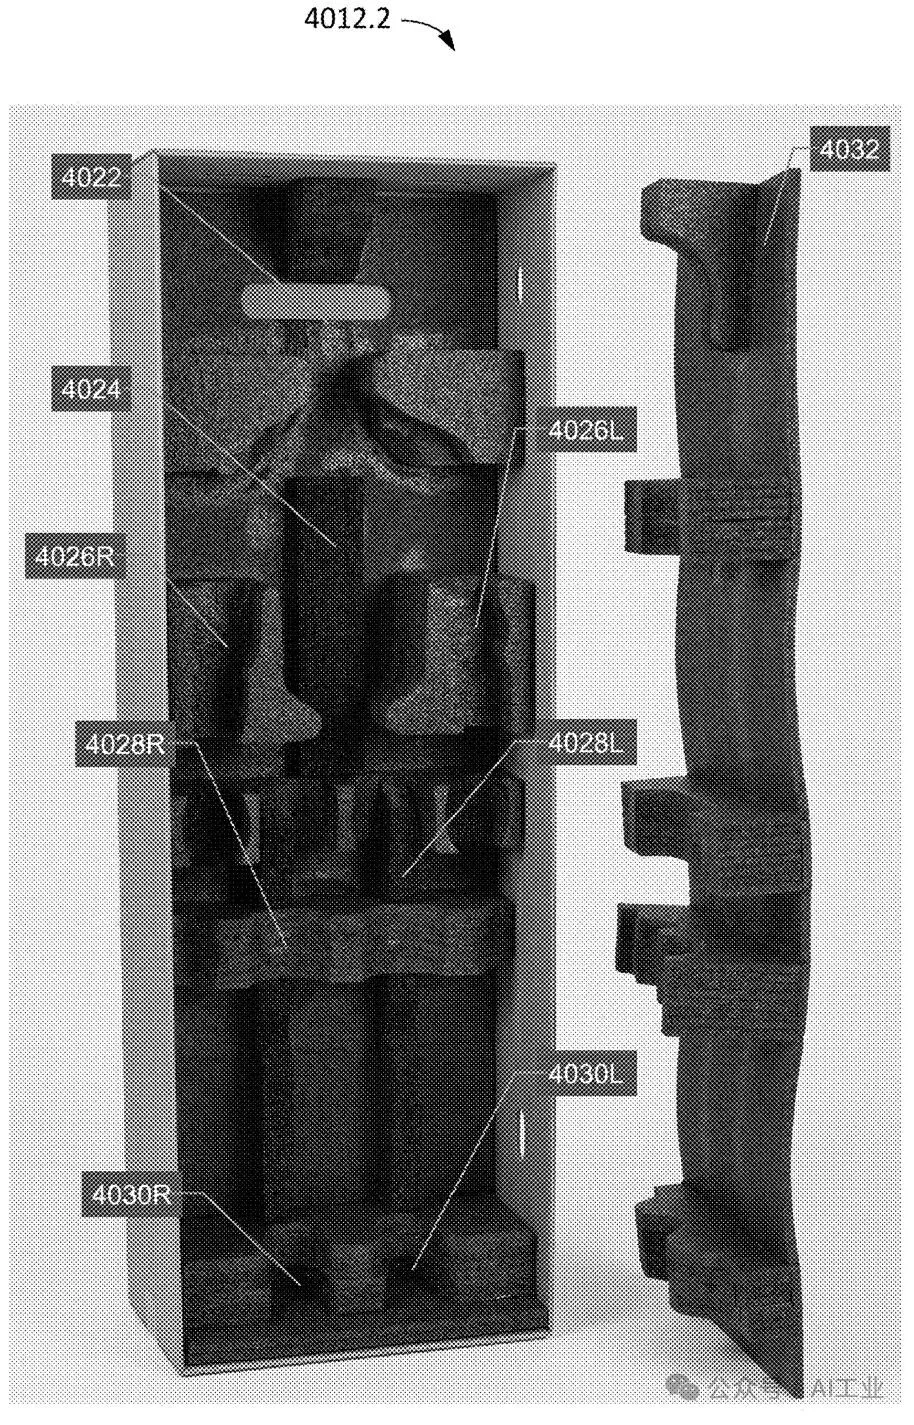
這些細節使“自己完成最後一道工序”不再只是一個動作演示的概念。它同時要求感知、柔性物體操作、全身運動和質量記錄能夠接上同一套流程。
但圖中的動作序列與實施方式,仍不能單獨證明整套後段流程已經在真實產線上連續、穩定、無人介入地運行。方案覆蓋到哪裡,與實際驗證到哪裡,是兩個問題。
07. 把製造現場與出廠後的表現,連成同一本賬
把前面幾部分連起來,能看出三份檔案共同指向的一條資料鏈:
部件製造與測量 → 模組測試 → 整機校準與老化 → 出廠或轉為製造資源 → 運行反饋 → 回查製造過程。
這進一步落實到“按實際製造結果建立的數字孿生”。它不是給每台機器人複製同一個理想模型,而是先寫入各子總成實際測得的參數,再在最終整合時組合成整機模型,用於初始化校準或模擬。
同一型號的機器人,也可以因此保留自己的實際裝配與性能差異。隨後收到運行遙測時,系統再拿這些製造記錄去解釋異常,而不只依賴一個統一的標稱參數表。
質量控制也被向前移動。製造參數可用於預測某個子總成在下游測試中失敗的機率,超過閾值就提前分流到診斷或返工工位。這裡的預測用於提前分流,並不等於可以取消後續實測驗收。
這些安排的共同目標,是讓製造不再止於“交付時合格”:出廠後的異常,也能回到對應的工位、工藝參數和製造者記錄中,為後續糾正措施提供依據。
結語:製造能力,也需要被製造出來
這三份申請的價值,在於把“機器人製造機器人”從一句願景,拆成了一組彼此關聯的工程條件:平行生產能夠匯合,部件和整機能夠分層驗證,合格產品能夠按能力上崗,製造關係能夠跨代追蹤,運行問題能夠反過來修正製造過程。
值得持續觀察的,不只是機器人又學會了哪個動作,而是這些條件能否在同一座工廠里長期成立。
機器人製造機器人的門檻,不是讓它碰到下一台機器人,而是讓每一次裝配都有依據、每一次放行都有驗證、每一次問題都有來路。 (AI工業)